自动点焊机与焊接机器人在产线中的集成应用场景解析
一条新能源汽车电池托盘产线,往往要同时完成上百个螺母的凸焊、数十条密封焊缝的滚焊,以及若干结构件的点固。单纯依赖人工或单一焊机,节拍与良率很难兼顾。这正是当前许多制造企业面临的真实痛点——**焊接工序的碎片化**,正在拖累整线效率。
产线集成:从“单机作业”到“工位协同”
传统观念里,点焊机、排焊机、对焊机各自为政,操作员在工位间来回搬运,不仅劳动强度大,而且定位误差累积明显。而如今,焊接机器人作为柔性执行端,与**中频点焊机**或**储能点焊机**组成复合工位,由PLC统一调度,能实现“机器人抓取→自动定位→多轴补偿→焊钳加压”的闭环控制。以佛山市宇辰机电科技接触过的某家电壳体项目为例,引入机器人配合**龙门点焊机**后,原本需要6人的焊接段压缩至2人,单件节拍从45秒降到28秒,焊点合格率提升至99.2%。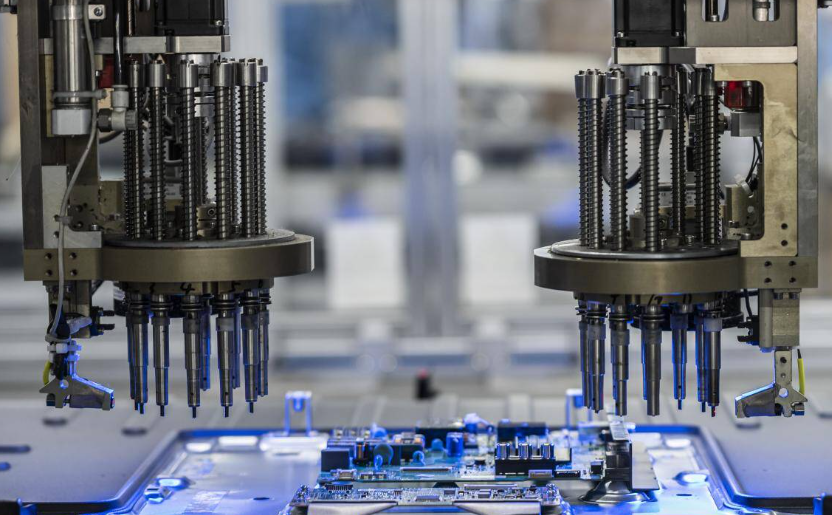
核心选型逻辑:焊机特性决定集成边界
并非所有焊机都适合直接挂载机器人。**碰焊机**与**对焊机**多用于线材或端面的电阻对焊,其夹持行程短,机器人只需完成上下料;而**滚焊机**因焊缝连续,更适合搭配变位机形成轨迹协同。关键点在于**焊接机器人的第六轴负载与焊钳重力矩是否匹配**——若使用一体式焊钳,机器人负载需≥165kg,否则会因加速抖动导致飞溅增大。
- 薄板搭接优先选**储能点焊机**:放电时间<5ms,热影响区小,镀锌板不易爆锌。
- 厚板或铝材则需**中频点焊机**:次级直流输出,电流波动±1.5%,配合机器人寻位功能,电极磨损补偿更精准。
- 大跨距结构件(如滤网框架、养殖笼具)用**龙门点焊机**,机器人负责搬运工件,龙门轴按固定节拍加压,减少累积公差。
这里要提醒的是,**自动点焊机**的控制器需具备外部IO扩展口(至少16进16出),否则与机器人通信握手时极易出现信号冲突。宇辰机电在调试某排焊机集成项目时发现,用户原厂控制器仅支持RS485半双工,导致机器人急停信号延迟200ms——这在高速产线上是不可接受的。
应用前景:从单点自动化走向数字孪生
随着新能源储能柜、光伏支架等大批量订单涌现,产线对换型速度的要求越来越高。未来趋势是,焊接机器人与**排焊机**、**碰焊机**之间不再只是硬接线联动,而是通过OPC UA协议共享焊接电流、电极压力、修模次数等参数。操作员在机器人示教器上切换产品型号时,焊机自动调取对应的规范号,同时将实际焊接曲线回传至MES系统。
宇辰机电正在推进的“焊机-机器人-视觉”三合一方案,已在小批量试制中实现焊缝偏差±0.3mm内的自适应纠偏。可以预见,当**龙门点焊机**的横梁导轨加装光栅尺后,整个焊接单元将具备亚毫米级重复定位能力——这不是概念,而是已经在客户车间跑起来的现实。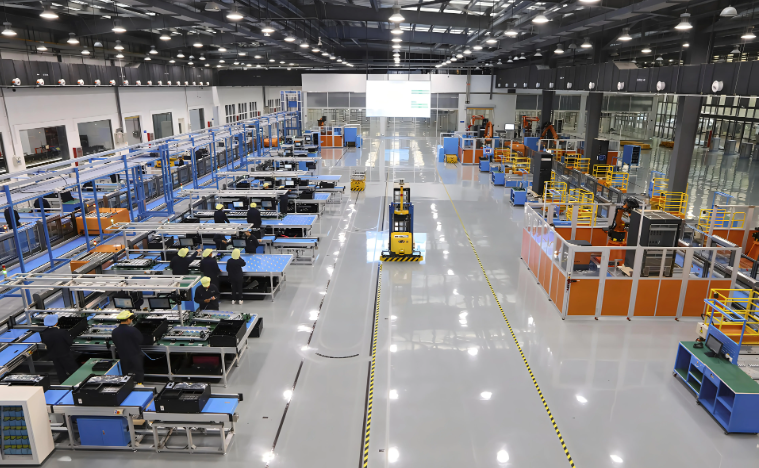
对于正在规划产线升级的工程师,我的建议是:先梳理工件焊缝类型和节拍表,再决定用机器人抓焊钳还是焊钳固定机器人搬运。**别迷信“全自动”**,用**储能点焊机**做薄板、**中频点焊机**做厚铝、机器人做中间搬运与轨迹协同,往往是最经济且维护成本最低的路径。